 BUSINESS

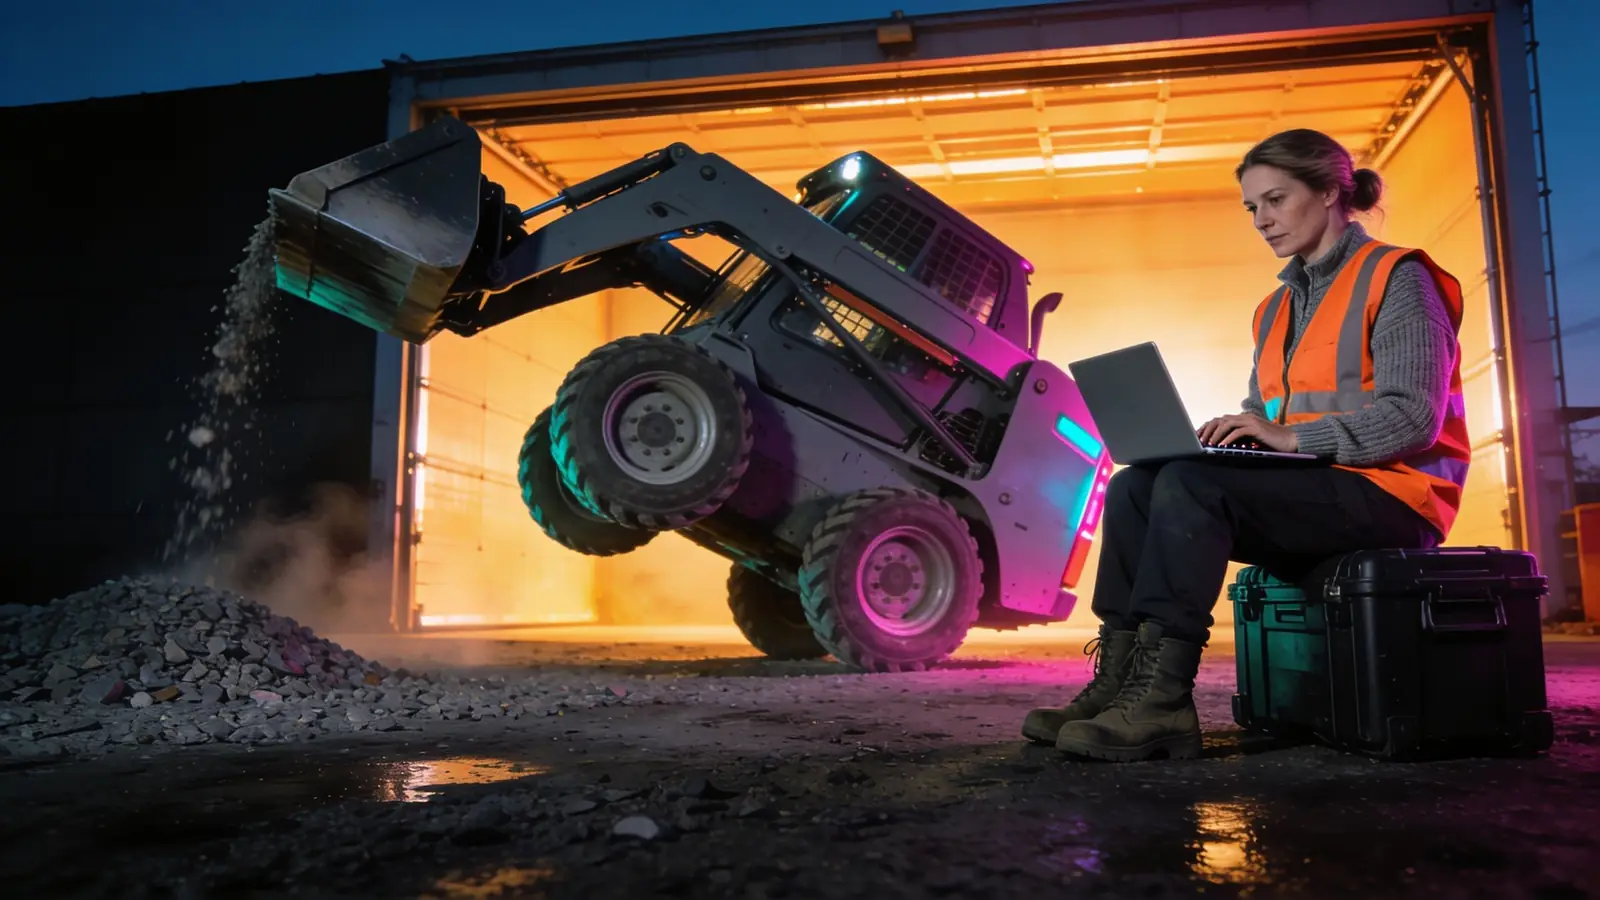
Eine KI der ETH Zürich lässt einen 5 Tonnen schweren John-Deere-Kompaktlader auf zwei Rädern balancieren, über Bodenwellen fahren und sanft landen, gesteuert von einem normalen Laptop ohne Grafikkarte. Laut der Studie in Science Robotics (11.11.2026) reichten 107 Minuten echte Fahrdaten, ein Maßband und eine LKW-Waage, ganz ohne Herstellermodell.
Das Wichtigste in Kürze
- ETH Zürich, Blue River Technology, Gravis Robotics und Intel veröffentlichten die Studie am 11.11.2026 in Science Robotics, auf arXiv seit 13.11.2026 (2611.18365).
- Der Regler wurde nur in der Simulation trainiert; das Hydraulik-Modell lernte aus 107 Minuten echten Fahrdaten, gesteuert wird ein John Deere 332G per Laptop über den CAN-Bus.
- Hochschwingen auf zwei Räder: 11 von 11 und 12 von 12 Versuchen im trainierten Bereich, 11 von 14 (78,6 %) außerhalb; klassisches MPC schaffte Hochschwingen und Landung nicht.
Mit KI recherchiert und geschrieben, nach Luigis Vorgaben, Positionen und Redaktionsregeln. Automatisch gegen die Quellen geprüft. So arbeite ich →
Ein fünf Tonnen schwerer Kompaktlader schaukelt sich hoch, kippt nach vorn und bleibt auf den zwei Vorderrädern stehen. Dann fährt er so über Bodenwellen, dreht sich auf der Stelle und setzt sanft wieder auf. Niemand sitzt am Joystick. Das Video wird die Runde machen. Die eigentliche Nachricht steht aber im Methodenteil.
Was die ETH-Studie zeigt
Forscher des Robotic Systems Lab der ETH Zürich haben die Arbeit mit Blue River Technology (Santa Clara), der Gravis Robotics AG aus Opfikon und dem Intel Intelligent Systems Lab am 11.11.2026 in Science Robotics veröffentlicht, die Autorenfassung steht seit 13.11. auf arXiv (2611.18365). Die Maschine: ein John Deere 332G mit hydraulischem Fahrantrieb und rund 5 Tonnen Betriebsgewicht. Die Manöver beherrschen laut den Autoren sonst nur wenige Spitzen-Fahrer bei offiziellen Weltrekord-Auftritten.
- Trainiert wurde mit Reinforcement Learning komplett in der Simulation, ohne Vorführungen durch Experten und ohne vorhandenes Modell der Maschine.
- Das Verhalten der Hydraulik lernte ein kleines neuronales Netz aus 107 Minuten echten Fahrdaten: rund 1,5 Stunden Fahrten mit zufälligen Befehlen plus 20 Minuten beim Balancieren.
- Maße kamen vom Maßband, Masse und Schwerpunkt von der LKW-Waage.
- Gesteuert wird über den CAN-Bus der Maschine, von einem normalen Linux-Laptop (Intel Core i7, 16 GB RAM, keine Grafikkarte). Nachgerüstet wurden zwei Lagesensoren.
Die Zahlen aus Tabelle 1: Das Hochschwingen gelang mit dem Arm bei 28 Grad 11 von 11 Mal, bei 31 Grad 12 von 12 Mal. Bei 34 Grad, also außerhalb des trainierten Bereichs von 29 bis 31 Grad, waren es 11 von 14 (78,6 Prozent), dreimal setzte die Schaufel auf. Über 75 Zentimeter hohe Bodenwellen fuhr der Lader auf zwei Rädern, obwohl er nur auf flachem Boden trainiert war.
Warum die Nachrüstung die Nachricht ist
Klingt nach Zirkus. Ist es nicht. Aus meiner Sicht ist der Stunt die Demo, und die Methode ist das Produkt: eine bestehende Hydraulik-Maschine, kein Herstellermodell, knapp zwei Stunden Daten, ein Laptop. Dass das kein Einzelfall ist, zeigen die Autoren im Anhang: Dasselbe Verfahren lief auch auf einem 100 Kilo schweren Elektro-Fahrzeug, dort mit 5,5 Minuten Fahrdaten.
Spannend finde ich den Vergleich mit klassischer modellprädiktiver Regelung (MPC). Beim Balancieren lagen beide gleichauf, bei schnellen Drehungen schwankte MPC sogar weniger. Aber Hochschwingen, unebener Boden und sanfte Landung gelangen nur dem gelernten Regler. Also genau dort, wo sich Kontakte mit dem Boden ständig ändern. Die Autoren begründen den Bedarf selbst mit Produktivität, Kosten und dem Mangel an Fachkräften. Für Bau, Landwirtschaft und Logistik in DACH ist das der Punkt: Wer die vorhandene Flotte nachrüsten kann, muss nicht auf die nächste Maschinengeneration warten.
Meine Faustregel aus dem Marketing gilt hier genauso: KI repariert keine kaputten Arbeitsweisen. Der Hebel ist die unspektakuläre Arbeit davor. Hier heißt das: saubere Fahrdaten, Maßband, Waage. Und jede Fähigkeit ist ein eigener, klar abgegrenzter Job (hochschwingen, stabilisieren, fahren, landen), den man einzeln prüfen kann. So würde ich auch das erste KI-Agenten-Projekt mit verdienter Autonomie schneiden.
Der Haken
- Eine Maschine, ein Testgelände, mit Stützbügel am Heck und Rädern an der Schaufel als Schutz.
- Die Wechsel zwischen den Fähigkeiten folgen von Hand geschriebenen Regeln. Kameras oder LiDAR nutzt der Regler noch nicht.
- Kunststücke sind keine Produktionsarbeit. Selbst auf einen LKW laden ohne Rampe nennen die Autoren nur als mögliche Anwendung.
- Die Studie betont: reine Forschung, keine Empfehlung von Blue River Technology oder John Deere, solche Manöver nachzumachen.
Wie lange der Weg von der Demo in den Alltag ist, zeigt auch der Roboter-Einsatz bei Mercedes in Sindelfingen, und warum Simulation allein selten reicht, der Fall Apple HALO gegen Microagi.
Was ich jetzt tun würde
- Wer Baumaschinen, Landtechnik oder Flurförderzeuge betreibt: prüfen, welche Maschinen ihre Signale schon über den CAN-Bus offenlegen. Das ist die Eintrittskarte für jede Nachrüstung.
- Bei Automatisierungs-Anbietern nach der Datenmenge und dem Ablauf pro Maschine fragen, nicht nach dem Demo-Video.
- Den ersten Use Case eng schneiden: ein Manöver, ein Gelände, ein Mensch mit Not-Aus-Schalter. Wie ich so einen ersten Use Case für Software schneide, steht im Ratgeber zu KI-Agenten im Marketing.
FazitFünf Tonnen auf zwei Rädern verkaufen das Video. Die 107 Minuten Daten und der Laptop verkaufen das Geschäftsmodell.
Du hast eine KI-News? News einreichen →
Häufige Fragen
Was hat die ETH Zürich mit dem Kompaktlader gezeigt?
Eine in der Simulation trainierte KI lässt einen 5 Tonnen schweren John Deere 332G auf zwei Rädern balancieren, fahren, sich drehen und sanft landen, gesteuert von einem Laptop über den CAN-Bus.
Braucht die Methode ein Modell vom Hersteller?
Nein. Laut Studie reichten 107 Minuten echte Fahrdaten für ein gelerntes Hydraulik-Modell sowie Maße per Maßband und Masse per LKW-Waage.
Ist das schon im Einsatz auf Baustellen?
Nein. Es ist Forschung an einer Maschine auf einem Testgelände mit Schutzbügeln; die Autoren nennen Anwendungen wie Selbstverladen auf LKW nur als Möglichkeit.
Quelle
Weitere Quellen
- Science Robotics – Veröffentlicht 11.11.2026, begutachtete Fassung
- Projektseite mit Videos (RSL ETH Zürich) – Videos der Manöver
- Dryad (Daten und Code zu den Abbildungen) – Datensätze und Code zur Erzeugung aller Abbildungen, laut Paper öffentlich
 DealHiggsfield Black Friday: Die 45 % rechnen gegen einen neuen Preis
 NewsSiri AI Tageslimit: Mehr KI kaufen geht überall, nur nicht in der EU
 NewsETH-Studie: KI balanciert 5-Tonnen-Lader, ein Laptop reicht
